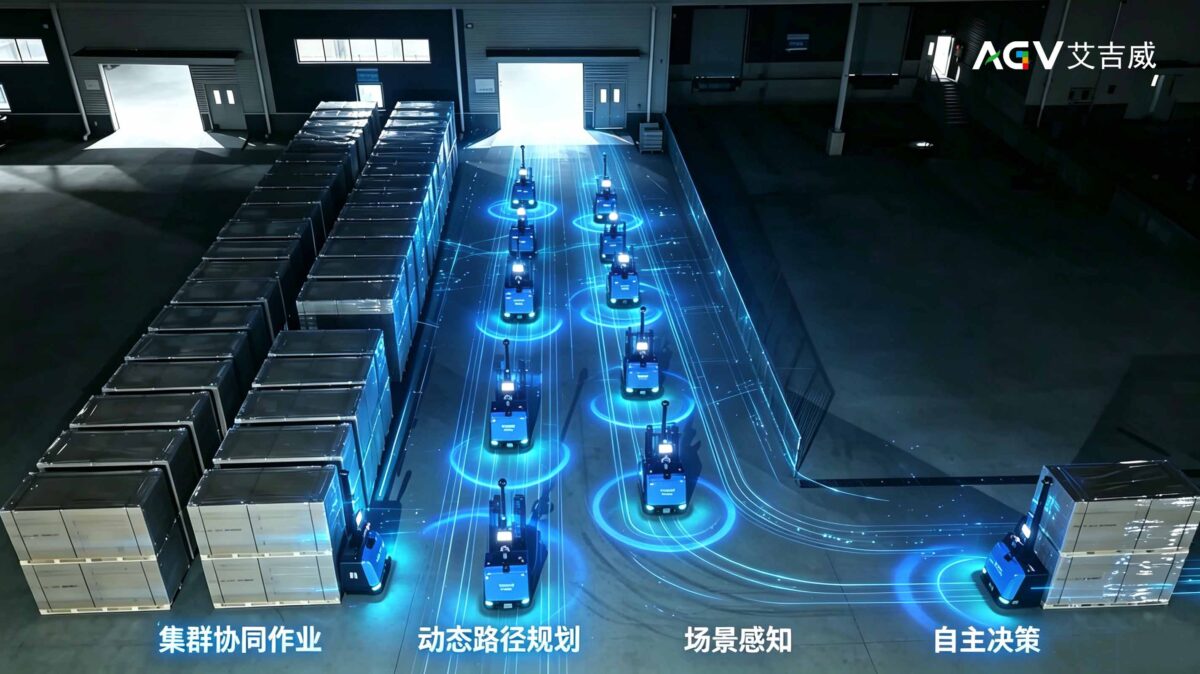
大模型浪潮涌向机器人行业后,具身智能正迅速从实验室概念“下沉”到工厂车间的真实生产现场。与消费级人形机器人的前沿探索不同,工业领域的具身智能,核心命题是让机器人真正“看懂”复杂且动态的工业环境——在人车混行、货物形态多变、产线频繁切产的现实工况下,可靠地完成搬运、对接和堆垛等作业任务。
作为在工业移动机器人领域深耕十余年的企业,艾吉威机器人始终以无人叉车为拳头产品,依托多年积淀的全栈底层技术,将具身智能所代表的感知、理解、决策与执行能力逐步嵌入产品迭代,推动传统无人叉车从“规则驱动的自动化设备”向“场景自适应的智能体”跃升,为工业物流输出更具柔性的解法。
| 过去十余年,工业AGV/AMR的大规模部署,基本解决了物料搬运的基础自动化诉求。
但传统移动机器人大多依赖于预先固化的程序、提前构建的静态地图来运行,面对工厂中随时变动的物料位姿、临时出现的通道障碍、产线换产带来的路线重构,系统的场景适应性存在明显天花板。一旦现场环境超出预设边界,机器人就容易出现定位漂移、路径死锁、任务异常中断等问题,仍高度依赖人工频繁调试,这也是行业普遍面临的痛点。
具身智能的兴起,为破解这一困局提供了新的技术支点。其本质在于,智能体通过本体多模态传感器实时“感知”物理世界,在与真实环境的持续交互中在线完成场景理解、任务拆解与运动决策,具备实时反馈、自主适应和任务驱动的行动能力。落地到工业物流场景,这意味着机器人不必完全依赖人工预设的规则模板,而是能够动态感知现场布局、理解当前工序意图,并在遭遇变化时自主触发路径重规划或行为调整。不过,工业级具身智能的落地远非感知算法与执行硬件的简单堆叠,必须建立在扎实的移动底盘控制、语义建图与定位、动态避障推理、任务级调度等底层工程能力之上——而这恰好是艾吉威布局具身智能的底座优势。
| 艾吉威在无人叉车领域多年持续深耕,已实现从导航算法、多传感器前融合感知、大规模集群任务编排,到车体结构设计、数字孪生仿真平台的全链条自研,整套技术栈历经上千个工业场景的实战检验。
自研四代激光SLAM导航算法,融入动态特征滤波与在线地图更新机制,可从容应对人员穿行、货物位移、光照波动等动态干扰,长期运行中定位不丢失;重复定位精度达±5mm,姿态控制精度±0.5°,以满足产线高精度对接需求。在此基础上,艾吉威构建了多传感器融合的360°全向安全感知体系,集成双激光雷达、3D视觉、红外多重防护,依靠自研前融合算法实现全方位环境语义感知,系统可预判动态障碍物的运动轨迹,在碰撞风险出现前自主完成减速、停止或绕行动作,保障人机紧密协同下的作业安全。同时,通过结构优化,小吨位无人叉车最小通行通道仅需1.8米,有效提升仓库库容利用率。面向多机混合作业场景,自研的蚁群式天枢集群调度系统采用去中心化架构,单集群可调度近千台不同车型机器人协同运转,单点故障不影响全局任务流,支撑工厂7×24小时不间断生产;系统预留标准化接口,可无缝接入MES、WMS、ERP等既有信息化系统,保护企业在数字化层面的过往投入。
| 与技术概念炒作不同,艾吉威的具身智能产品化始终锚定无人叉车的真实作业需求,坚持“硬件底座先行,感知驱动,决策赋能,场景闭环”的务实路径。
对应用企业而言,这套升级方案无需推倒现有信息系统,也无需大规模改造车间场地;对大量已部署艾吉威无人叉车的存量客户,更可通过系统版本迭代和算法在线升级,分阶段引入场景感知、动态重规划、模仿学习等具身智能能力,无需更换车体硬件即可完成智能跃迁,大幅降低试错成本。
| 海量客户场景与运行数据,也在持续反哺底层模型和策略的迭代优化。
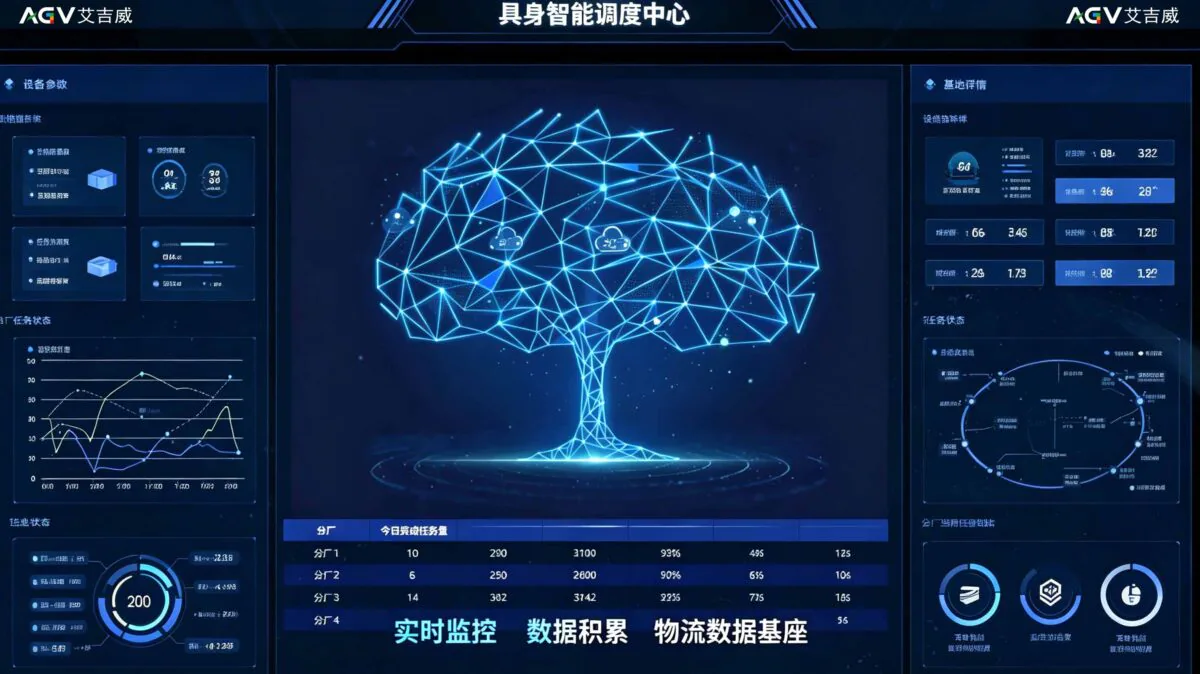
艾吉威机器人900余家企业客户的真实生产现场,构建起业内极具价值的工业物流数据基座,涵盖不同行业的工艺节拍、环境扰动特征、异常处置知识库,这些真实样本不断用于训练和校准感知模型、行为克隆策略以及域自适应推理,使算法始终贴合工厂一线的作业逻辑,形成“场景落地—数据积累—模型进化—更广复用”的正向飞轮。配合“产品+平台+生态”的创新商业模式,以及数字孪生驱动的预测性维护服务,进一步降低企业体验智能化技术的门槛,构建起可持续的价值交付闭环。
| 工业无人叉车的智能化升级,从来不是概念的罗列,而是扎根于真实工况的反复打磨。
面向未来,艾吉威将继续以无人叉车为核心载体,持续迭代激光导航、运动控制和任务级决策等底层技术,深化具身智能在产品端的工程化落地,打磨更贴合制造业现场需求的移动机器人解决方案,助力更多工厂实现柔性、可靠、可持续的内部物流智能化转型。

 Chinese
 English