
 Chinese
 English


轮胎巨头普利司通全球高管团队到访艾吉威,共探轮胎行业智能物流新未来
2026年9月5日
扎根工业真实场景 艾吉威以具身智能技术迭代无人叉车产品
2026年9月18日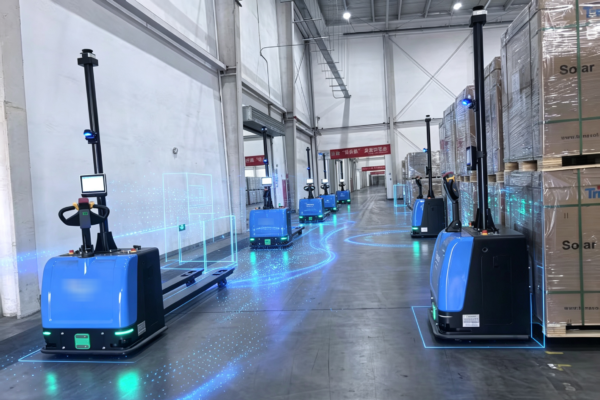
当智能制造逐步走向深水区,工厂内部物流早已不再满足于简单按预设路线完成搬运。传统AGV、无人叉车更多是执行既定指令的自动化设备,面对现场托盘歪斜、物料摆放不规整、人车混行、产线动态变化等真实工况,常常显得被动僵化。具身智能的到来,为移动机器人打开全新的进化方向:让机器拥有感知环境、理解场景、自主决策、动态执行的完整能力,真正像熟练工人一样去适应千变万化的工业现场。艾吉威机器人深耕无反光板激光导航移动机器人十余年,立足自研激光SLAM导航、高性能运动控制两大底层基石,把具身智能能力深度注入无人叉车产品与整体解决方案,跳出设备堆砌的浅层智能化,实现从自动化搬运工具,到具备环境理解能力的工业智能体的跃迁,为制造业物流升级提供可落地、可验证的技术路径。
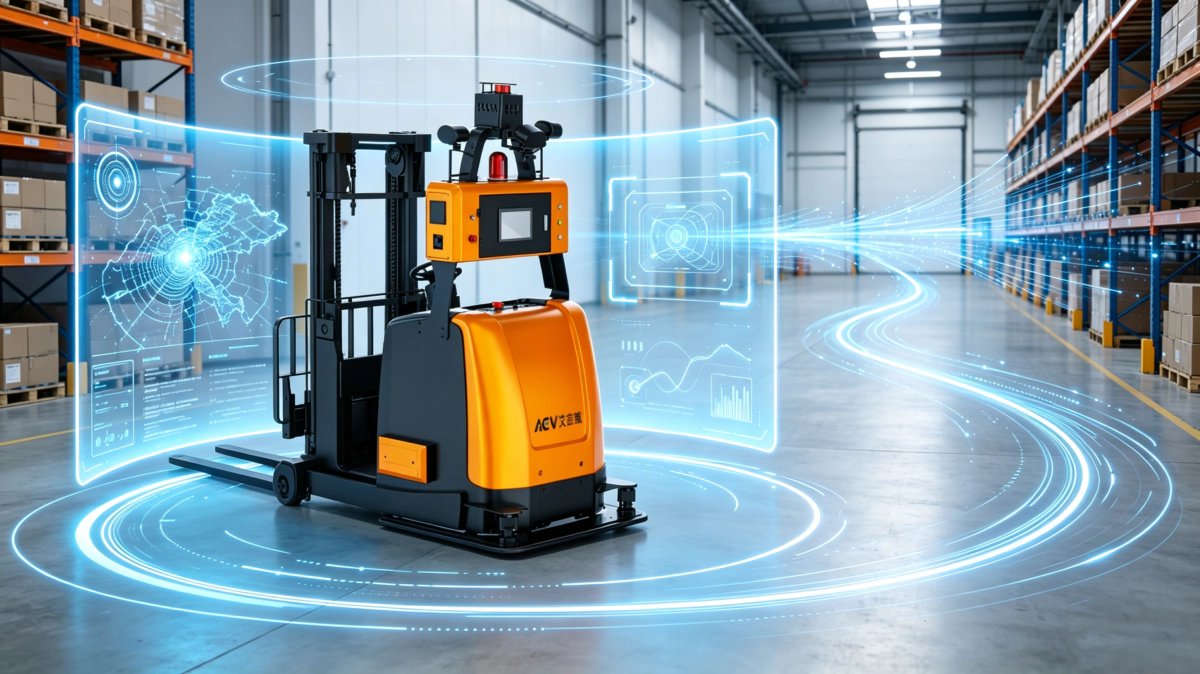
艾吉威自2011年成立起,始终坚持全栈技术自研,也是国内最早实现无标识激光导航无人叉车大规模商业化落地的企业。公司完整布局无人叉车AGV硬件产品、天枢集群调度系统、AIDT 数字孪生平台,面向橡胶轮胎、新能源光伏、石油化工、食品医药、仓储物流等行业,提供从现场勘测、方案定制、设备交付到运维迭代的一站式厂内智能物流服务,服务国内外九百余家企业客户,大量项目实现几十台乃至上百台无人叉车稳定集群作业,积累大量复杂真实工况的落地经验。
行业内很多人将具身智能简单等同于大模型人机对话能力,但在严苛复杂的工业场景中,真正的工业级具身智能,绝非表层的软件概念包装,必须依托机器人本体硬件能力与底层核心算法构建完整落地体系。艾吉威VLA三维具身智能技术框架,以激光+视觉融合为感知语义模型(V)、智能路径规划为推理决策模型(L)、高精度运动控制为轨迹跟踪模型(A),三大模型深度耦合、协同联动,赋予无人叉车真正的学习性、泛化性与自主性,构筑起扎实的工业具身智能核心底座。其中,激光+视觉感知语义模型(V)是机器人的智能感知中枢,依托艾吉威自研全动态激光SLAM导航技术,融合激光雷达与3D视觉双重感知能力,彻底摆脱磁条、二维码、反光板等辅助标识依赖,可实时完成厂区环境建图、高精度定位与场景语义深度解析,定位精度可达±5毫米。针对工业现场高频出现的货物堆高遮挡、物料随意移位、通道杂物临时堆放、人车动态混行等复杂多变工况,该模型可自主实时更新环境地图,无需人工手动修改参数,精准识别托盘姿态、障碍物品类、安全可通行区域,完成对真实工业场景的全方位、立体化智能感知,为后续决策、执行提供精准数据支撑。
仅有感知还远远不够,如果运动控制跟不上,再强大的感知算法也无法转化为可靠作业。艾吉威深度打磨底层运动控制算法,针对叉车车体大、货叉举升作业重心变化、狭窄通道转向、全向移动、多车交汇等工业痛点持续优化,采用B样条平滑轨迹控制,车辆行驶过程中加减速平滑,过弯无需频繁减速停顿,在狭小的车间通道内灵活穿梭。货叉取放货环节,结合多传感器融合,实时感知托盘倾斜度、货物重心状态,自主微调叉取姿态,规避货物叉偏、倾倒风险。这套经过数百个项目打磨的运动控制体系,让机器人具备稳定可控的身体执行能力,让具身智能的决策指令,可以精准、安全地转化为现实动作。
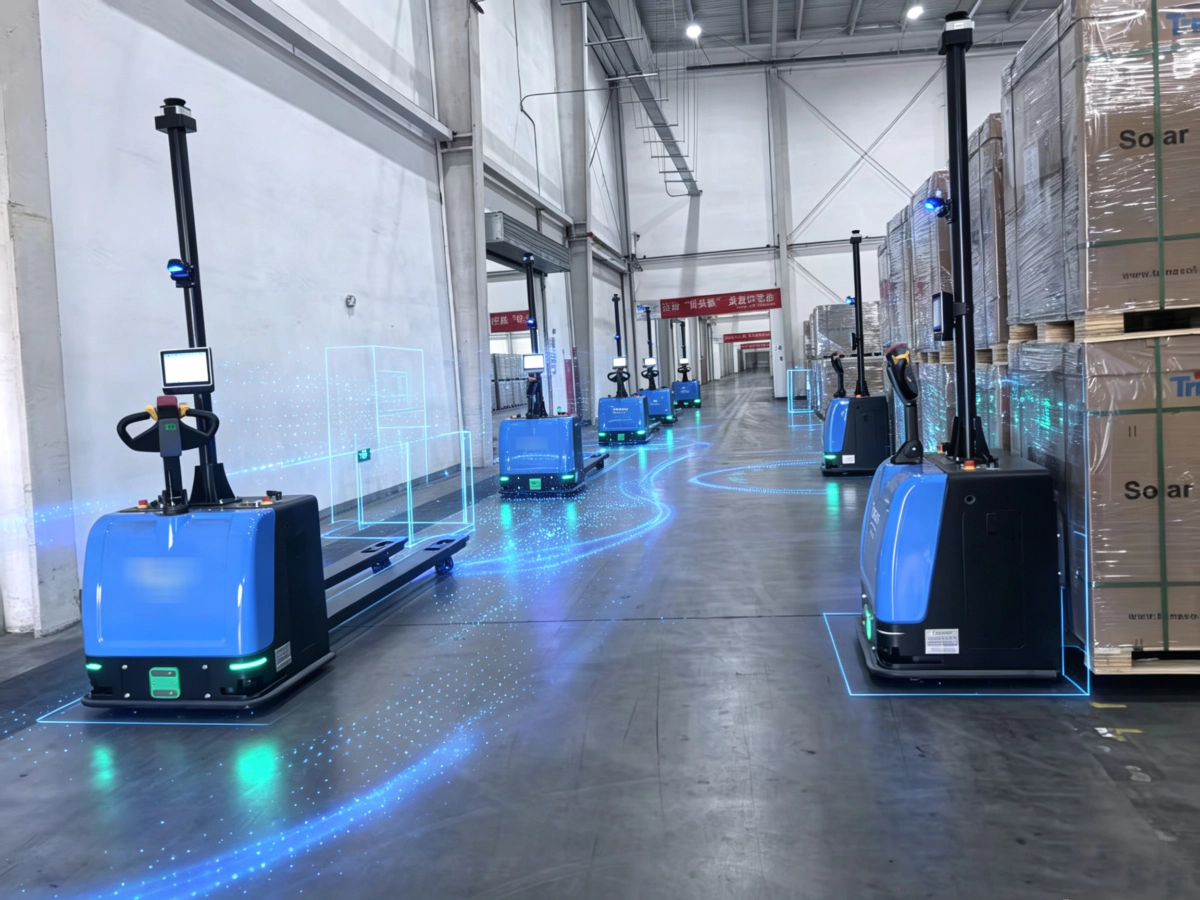
在此坚实底座之上,艾吉威将具身智能能力分层落地到无人叉车产品与整套解决方案当中,不追求实验室式炫技,一切围绕工厂真实痛点。传统无人叉车高度依赖预先设定点位,一旦现场托盘摆放偏移几厘米,就会取货失败,需要人工介入调整。融合具身智能能力之后,艾吉威无人叉车不再死板等待标准到位的托盘,通过视觉‑激光融合感知,自主识别托盘实际位置与角度,自主规划叉取姿态,自适应修正作业点位,容忍现场一定程度的摆放偏差,大幅降低对现场作业标准化的严苛要求,减少人工干预频次。
在决策层面,区别于传统AGV调度系统固定逻辑,艾吉威把具身智能的自主理解能力和天枢调度系统深度打通。单台机器人具备局部场景自主判断能力,遇到临时障碍物、突发物料堆放,可以自主判断绕行或者等待策略;集群层面,调度平台结合现场运行数据持续学习,预判产线波峰波谷,主动分配任务,优化多台无人叉车的通行时序,实现上百台规模机器人高效协同,避免拥堵死锁。同时搭载语义交互能力,现场工作人员可以通过简单指令下发任务,设备可以自主完成故障初步研判,输出处理建议,降低一线运维门槛。
具身智能不是简单替换原有系统,而是对现有能力的迭代升级,适配企业现有软硬件生态。艾吉威整套方案可以无缝对接客户MES、WMS、ERP 等现有生产仓储系统,不需要企业大规模改造厂房、推翻原有信息化体系。在轮胎密炼车间黑灯工厂项目中,五十余台艾吉威无人叉车,依靠激光导航、高精度运动控制,叠加具身智能环境自适应能力,应对高温高粉尘、物料形态多变的复杂工况,完成生胶、胶料全流程自动流转,产能大幅提升,显著降低安全隐患,成为行业智能制造示范项目。在物流中转场景,面对高吞吐装车作业,无人叉车自主识别现场动态变化,灵活调整作业节奏,保障高峰期连续作业。食品、医药行业场景下,机器人自主识别环境,规避人员、设备干扰,保障洁净环境下稳定搬运,切实把技术价值转化为客户看得见的效率、成本改善。
客观来看,工业领域的具身智能还处在持续进化阶段,不能寄希望一步实现完全无约束的通用智能。工业环境工况复杂,安全、稳定性永远是第一优先级。艾吉威看待具身智能的思路十分务实:不脱离移动机器人本体空谈AI,坚持 “硬件底座先行,感知驱动,决策赋能,场景验证”。以成熟的激光SLAM导航、运动控制筑牢底盘,再叠加具身智能的感知理解、自适应作业、自主决策能力,解决传统无人叉车最大的短板-对现场环境变化适应能力不足。
未来厂内物流机器人,不会只是一台会跑的叉车,而是能看懂现场、理解任务、自主适配变化的工业智能体。艾吉威将继续依托十余年行业积累,持续迭代激光导航、运动控制核心技术,推进具身智能在无人叉车场景的深度落地,持续打磨更贴合制造业真实需求的移动机器人产品与解决方案,助力更多工厂真正实现柔性、可靠的内部物流智能化升级。